履带式、挂轨式、手持式光伏清洗设备优劣全对比 哪种更适合你的光伏电站?
随着光伏电站装机容量的持续攀升,组件清洗已成为保障发电效率、降低度电成本的关键运维环节。灰尘、鸟粪、落叶等遮挡物不仅会降低发电量,还可能引发热斑效应,缩短组件寿命。目前市场上主流的清洗设备主要分为三大类:履带式清洗机器人、挂轨式清洗机器人以及手持式清洗设备。本文将从适用场景、清洗效果、效率、成本、运维便捷性等多个维度进行客观对比,帮助电站业主和运维方做出最适合的选择。
一、履带式光伏清洗设备
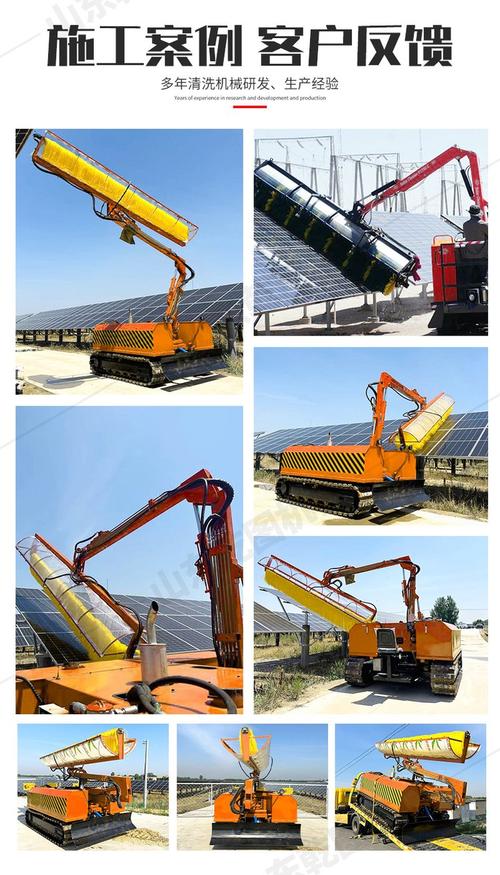
履带式清洗设备是一种在地面或组件表面行进的自主或半自主机器人,通常采用橡胶履带底盘,依靠自身重量和刷盘旋转进行清洁。它又可以细分为“地面行走式”和“组件表面行走式”两种,但通常所说的履带式指的是在组件阵列上直接行走的类型。
优势:
1. 地形适应性强:可跨越组件之间的小间隙,对安装倾角有一定容忍度,尤其适合平地、沙漠、戈壁等大型地面电站。
2. 清洗效率高:单机宽度多为1-2米,行走速度快,每小时可清洗数百至上千平方米,适合大面积连续作业。
3. 无需额外轨道:不需要像挂轨式那样预装轨道,初始部署成本较低。
4. 可搭载多种功能:部分高端型号可集成滚刷、喷淋、吹扫甚至AI诊断,实现清洗与巡检结合。
劣势:
1. 越障能力有限:组件之间若存在明显高低差、大缝隙或严重不平整,容易卡滞或跌落。
2. 边缘与阵列端部需人工辅助:往返路径规划要求高,两端通常需要人工搬移或转向。
3. 对组件表面有潜在压力:自重较大的机型可能对组件造成隐裂风险,需要确认组件承重指标。
4. 不适合复杂屋面:在彩钢瓦屋顶、柔性支架、大倾角屋顶上使用受限。
适用场景:大型平坦地面电站、荒漠电站、组件排列规整且间隙一致的场景。
二、挂轨式光伏清洗设备
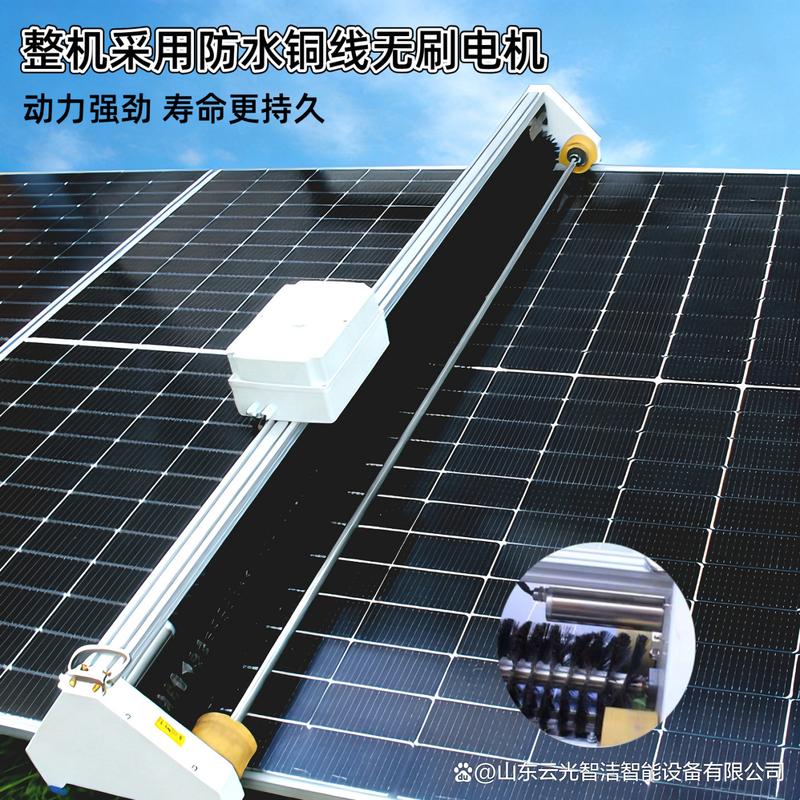
挂轨式清洗机器人需要在组件阵列边缘或下方预先安装固定轨道,机器人沿轨道行走,通过伸出的清洗臂对组件表面进行刷洗或喷淋。
优势:
1. 清洗效果稳定:轨道定位精准,刷盘与组件距离恒定,清洗均匀,不留死角。
2. 安全性高:机器人不直接压在组件上,对组件无机械应力,特别适合薄片组件或易隐裂组件。
3. 适应复杂安装:可用于屋顶分布式、柔性支架、大倾角甚至垂直安装的光伏系统。
4. 自动化程度高:可全自动运行、自动回归充电,配合气象站实现无人值守。
劣势:
1. 初始投资高:需要安装大量轨道和支架,材料和施工成本显著高于其他方案。
2. 灵活性差:轨道一旦铺设,后期扩展或调整阵列布局非常困难。
3. 轨道维护问题:长时间户外使用后,轨道可能积沙、变形、锈蚀,影响运行稳定性,甚至卡死。
4. 清洗宽度受限:单条轨道通常只能覆盖一定跨度(如1-3米),超宽阵列需要多条轨道多台机器人,成本叠加。
适用场景:分布式屋顶、柔性支架、BIPV、对组件安全要求极高的项目、地形复杂但阵列规整的电站。
三、手持式光伏清洗设备
手持式设备包括手持清洗枪、滚刷式清洗杆、背负式清洗机等,通常由人工操作,配合水管或水箱使用。
优势:
1. 初始成本极低:单台设备几百到几千元,无需基础设施改造,适合预算有限的电站。
2. 灵活性极高:任何角度、任何安装方式都可以清洗,尤其适合小规模、分散式、不规则阵列。
3. 可精细作业:人工可针对局部重污、鸟粪、遮挡物进行精准清洗。
4. 上手快,维护简单:无需编程、调试,普通运维人员即可操作。
劣势:
1. 效率极低:完全依赖人工,单日清洗面积通常只有几百平方米,大规模电站无法承受。
2. 人工成本高且不可控:随着劳动力成本上升,长期使用成本反而可能超过自动化设备。
3. 清洗一致性差:不同人员操作力度、水量、刷洗次数不一致,可能造成组件隐裂或清洗不彻底。
4. 安全风险:屋顶作业、带电清洗、冬季结冰等场景下存在人身安全隐患。
适用场景:户用光伏、小型工商业屋顶、分散式扶贫电站、作为自动化清洗的补充手段。
四、综合对比表格
| 对比维度 | 履带式 | 挂轨式 | 手持式 |
|---------|--------|--------|--------|
| 初始投资 | 中 | 高 | 低 |
| 清洗效率 | 高 | 中高 | 低 |
| 清洗一致性 | 中 | 高 | 低 |
| 组件安全 | 中(有压力) | 高(无压力) | 低(依赖人工) |
| 地形适应性 | 中(平地佳) | 高(可定制) | 极高 |
| 自动化程度 | 中高 | 高 | 无 |
| 后期维护 | 中 | 高(轨道) | 低 |
| 扩展灵活性 | 高 | 低 | 高 |
| 最佳规模 | 大型地面 | 中大型屋顶/柔性 | 小型/分散 |
五、选型建议
- 大型平坦地面电站(>10MW):优先考虑履带式。效率高、部署快,但需确保组件间隙与平整度满足要求。
- 分布式屋顶或柔性支架:优先考虑挂轨式。虽然初期投入大,但对组件无压力、自动化程度高,长期运维省心。
- 户用、小型工商业或补洗场景:手持式性价比最高,或采用“手持+小型半自动”组合。
- 混合策略:许多电站采用“履带式为主+手持式为辅”或“挂轨式+手持补洗”的方式,兼顾效率与灵活性。
##
光伏清洗没有“一刀切”的最优解。履带式胜在效率与部署便捷,挂轨式胜在安全与自动化,手持式胜在灵活与低成本。选型时应综合考虑电站规模、组件类型、安装方式、资金预算、人力成本以及当地气候灰尘特点。建议在决策前进行小范围试点对比,以实际清洗效果和度电增益作为最终判断依据。